以“感知+具身大脑”双核,打通机器人感知到决策闭环
当前具身智能产业普遍面临“脑体分离”难题:感知算法、机器人本体、算力系统相互独立,数据链路割裂,导致机器人很难真正理解真实物理环境。如何让机器人的“眼”与“脑”在底层数据层面直接对话,补齐这一断层,成为产业落地的关键命题。
近日,时空张量与深耕生成式通用具身大脑的上海眸深智能科技有限公司(以下简称“眸深智能”)正式达成深度战略合作。
双方将围绕空间智能视觉感知、具身大脑决策与机器人场景部署展开深度协同,以“视觉感知+具身大脑”双核驱动,打通从感知到决策的完整链路。
同时,以时空张量的高维原生空间数据为感知底座,结合眸深智能的生成式世界模型与智能算力,双方还将共建虚拟训练场,让机器人具备三维空间感知能力的“智能工匠”,为商业服务、教育科研、智能制造等场景提供可规模化落地的解决方案。
两大硬核主体 补齐感知与决策两块关键拼图
时空张量(UniTensor)拥有扎实的底层感知技术支撑,该公司由中国工程物理研究院技术孵化,是一家聚焦“具身之眼”、布局全球业务的空间计算智能感知企业。
时空张量面向具身智能和智能汽车等场景,提供尺度真实、时空对齐的高维原生空间感知数据。凭借全球首创的“先计算、后成像”技术架构和“天眼”7D空间张量传感器等核心产品,从数据源头解决了感知缺失与多传感器时空对齐难题。
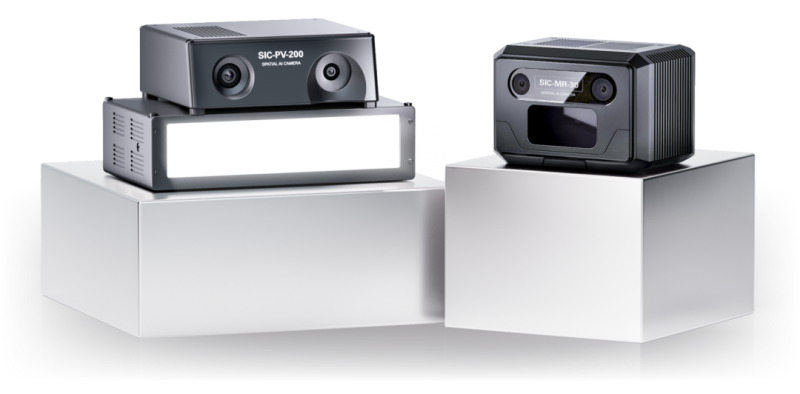
时空张量自研的7D空间张量传感器,可实现每秒3072万个超稠密点云、XYZ空间精度±3毫米,对高透明高反光物体100%无孔洞完整重建,为物理AI规模化落地提供真实可信的感知底座。
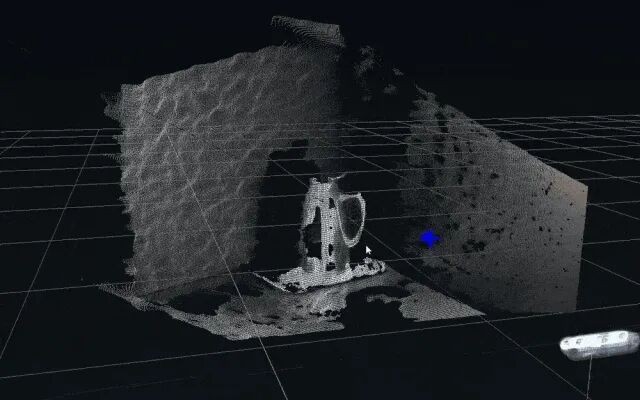
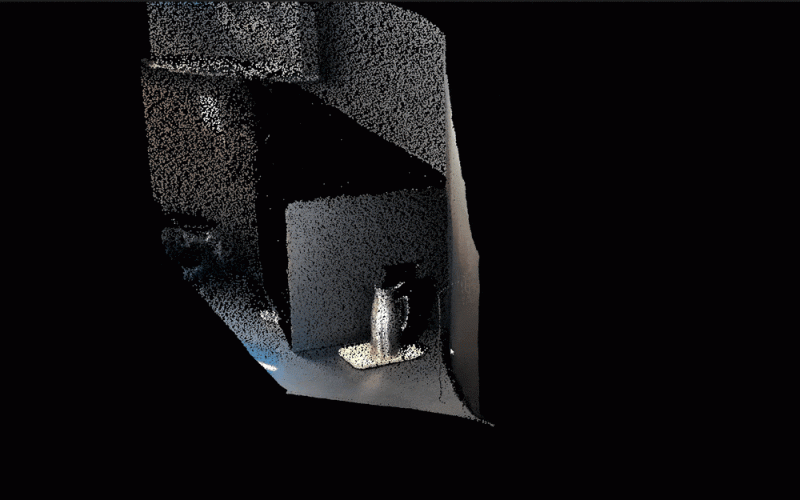
▲“天眼”高反光不锈钢壶点云重建对比
上图:传统方案点云残缺
下图:“天眼”完整重建物体轮廓
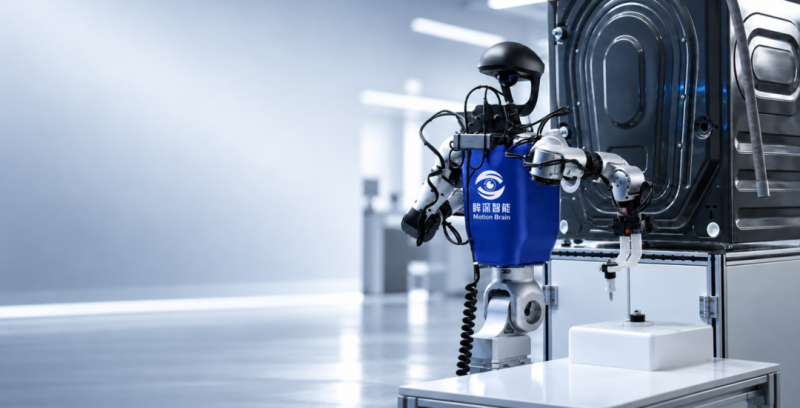
眸深智能(Motion Brain)是全球首个可端侧生成式通用具身大脑公司。凭借全球首创的MotionGPT和HL3DWM世界模型等核心技术,眸深智能率先提出了全球首个“世界动作模型”概念和“以人为中心”的具身大脑范式,荣获HumanML3D人形动作生成全球冠军、CVPR2024三维密集语义推理冠军、ICCV2023全球三维目标识别冠军等多项荣誉。
深度协同 构建「看得清—看得懂—做得到」闭环
此次合作,时空张量与眸深智能将围绕“感知输入—理解决策—动作执行”的主线推进落地,形成「看得清—看得懂—做得到」完整闭环:
01 联合研发全国产化具身智能通用控制器
以“天眼·Tensopt”为前端感知底座,融合眸深智能可端侧部署的通用具身大脑模组,打造软硬一体标准化控制器,通过硬件抽象层兼容无人巡逻车、巡检机器狗、人形机器人等多类本体,实现“一脑多形态”,核心软硬件全部自主可控。
02 打通7D物理流与通用大脑原生直连接口
针对传统多传感器融合“对齐难、延迟高、算力浪费”的痛点,双方将联合定义原生接口规约,从根源解决复杂工况下的感知失效问题。
03 共建真实工况下的具身智能数据飞轮
结合时空张量多场景数据采集能力与眸深智能三段式训练架构,共建高质量具身数据集,形成“感知反哺认知、认知指导感知”的闭环。
04 推动高壁垒场景规模化标杆落地
在智能制造领域联合推出“具身智能柔性装配与质检方案”,共建联合测试与中试基地,打造可量化、可复制的标杆案例。
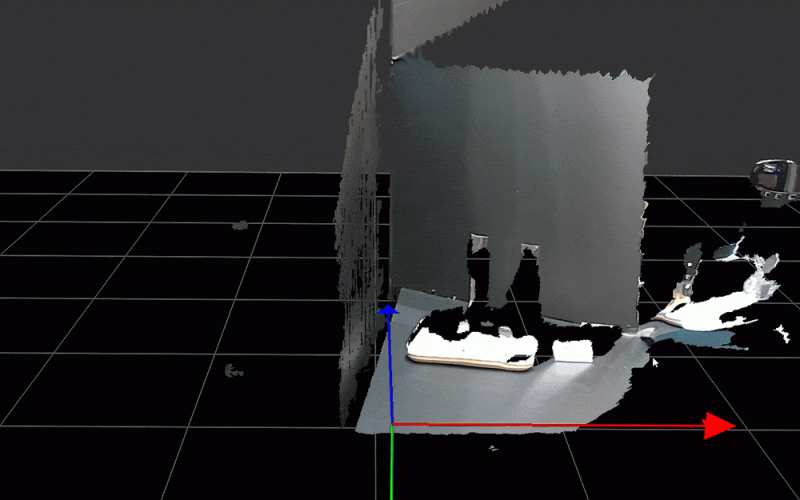
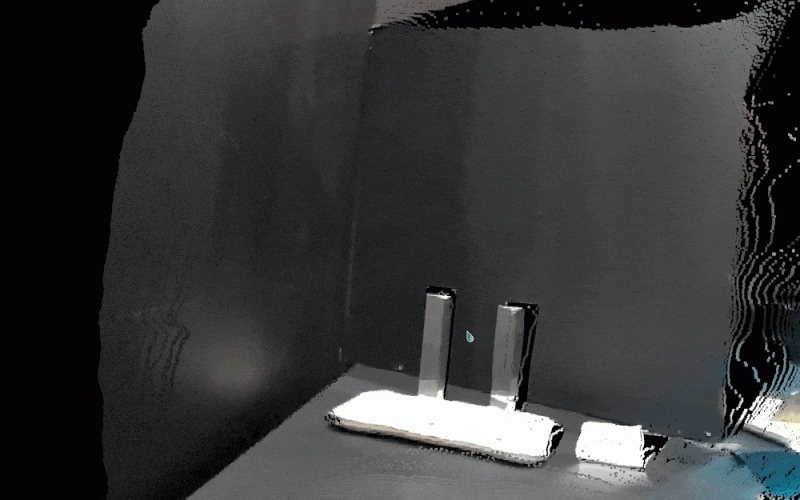
▲“天眼”高透明玻璃点云重建对比
上图:传统方案点云缺失
下图:天眼完整重建高透明物体轮廓
持续扩充产业生态 破解具身智能“脑体分离”困局
携手眸深智能是时空张量生态“朋友圈”的又一关键布局。继鹿明机器人、蚂蚁灵波之后,时空张量再度将前沿光电感知与通用具身大模型在底层融为一体,拆解“脑体分离”的行业困局。
未来,双方将持续夯实“双核驱动”技术壁垒,加速物理AI感知底座向千行百业的规模化渗透。
双方声音
“具身智能下一阶段的竞争,不只是大脑和本体的竞争,更是感知输入质量与决策闭环能力的综合竞争。时空张量在7D空间智能视觉感知上的积累,补上了我们从『有感知』走向『做能力』所必需的真实物理入口。”
——眸深智能相关负责人
“眸深智能在端侧生成式通用具身大脑上的能力,与时空张量服务具身智能产业化的方向高度契合。我们将以高质量、天然对齐的真实物理数据为底座,支撑通用大脑在真实场景中规模化运转,一起把机器人部署做成可复制的场景闭环。”
——时空张量相关负责人