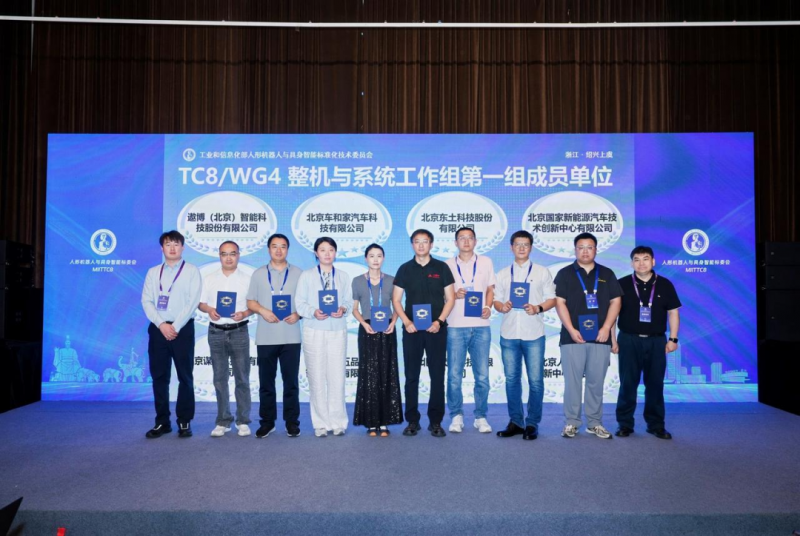
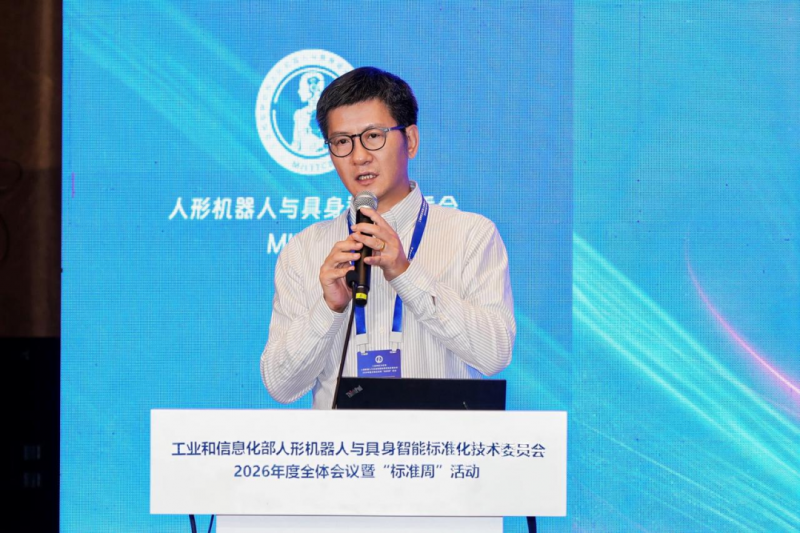
近日,工业和信息化部人形机器人与具身智能标准化技术委员会(MIIT/TC8)2026年度全体会议暨“标准周”活动在浙江绍兴上虞召开。北京谋先飞技术有限公司(以下“Motphys”)联合创始人兼COO 周恩凯出席标委会第二次全体成员大会,参与数据标准专题研讨会。
会议期间,Motphys作为物理仿真与训练基础设施提供方,参与五项标准草案编制,并在标准预研项目签约环节与 MIIT/TC8 数据工作组达成合作。
具身智能产业缺乏统一的仿真平台技术规范。各厂商物理引擎参数定义、传感器数据接口、SimReady 资产格式互不兼容,训练数据无法跨平台复用;控制算法开发平台与训练决策平台之间缺乏标准化数据语义,模型从仿真到真机迁移需逐案适配;感知与交互仿真缺少统一的传感器噪声模型和物理属性标定方法,数字孪生验证缺少可量化的虚实一致性指标。标准缺位直接推高研发成本,产业链上下游重复适配工作量大。
Motphys基于自研物理引擎 MotrixSim,向数据工作组提交仿真平台技术框架。其中,物理场景描述协议、域随机化参数集及并行仿真架构作为通用技术参考;引擎支持同一场景复制多份并行运行的能力被规范为大规模训练的基础性能指标;基于关节力矩、摩擦系数、碰撞体精度等基础物理量的虚实一致性评测方法被纳入系统验证环节,使仿真训练与真机部署运行在同一套数据语义下。
MIIT/TC8 数据工作组对国产自主可控高度重视,会议期间专门邀请Motphys介绍相关实践经验。周恩凯向工作组汇报了 MotrixSim 的国产化进展:引擎从内核到工具链均为自研,零外部物理库依赖,已完成鲲鹏、天数智芯、摩尔线程等国产算力平台适配,实现信创认证全覆盖。在此基础上,Motphys提案了 Real2Sim2Real 全链路国产化技术发展路径,从场景重建、仿真运行、数据采集、模型训练到策略验证,各环节均以国产底座支撑,避免产业链后续二次迁移。该路径及其实践成果获得工作组领导及成员的高度肯定。
在数据标准专题研讨会上,WG7 数据工作组已初步形成35项标准清单,按“预研池—立项池—在研池—存量池”四池滚动管理。周恩凯结合Motphys在武汉打造的虚实一体具身智能实训基地的运营经验,分享了“以仿真标准前置,反向统一硬件数据接口”的技术路线。该路线通过规范仿真环境中的物理量标定方法,约束真实机器人本体的数据输出格式,已在人形、四足、灵巧手等多类机器人平台上验证通过,实现 AI 策略在仿真中练成、零样本迁移至真机。
目前,Motphys的物理仿真引擎MotrixSim 已完成鲲鹏、天数智芯、摩尔线程等国产算力平台适配,上述五项标准草案直接兼容信创环境。谋先飞将持续完善标准技术条款,并推进在MIIT/TC8 各工作组及产业侧的真机验证。
关于 Motphys
谋先飞技术(Motphys) 是一家专注于全栈自研物理 AGI 基础设施的公司,以自研物理仿真引擎 MotrixSim 为底座,向上贯通 MotrixLab 训练中心与 MotrixGen 数据生成平台,打通“仿真—训练—数据生成"全链路;通过 Real2Sim2Real 闭环与域随机化,让 AI 策略在仿真中练成、零样本迁移至真机,已在人形、四足、灵巧手等多类机器人上得到验证。引擎兼具高物理精度、3–10 倍训练加速与照片级渲染,在加快训练的同时有效收窄虚实差距。相关成果已在机器人顶会 RSS 发表。
依托自研内核、零外部物理库依赖,Motphys 完成鲲鹏、天数智芯、摩尔线程等信创认证全覆盖,并在武汉落地全国首家虚实一体具身智能实训基地。一套国产底座,让 AI 在虚拟里练成、在真实世界生效。